Les principales commandes qui te permettent de piloter ton robot.
EXEMPLES
Exemple 1: Avancer et tourner
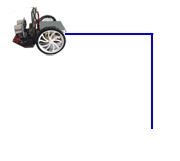
Le robot doit d'abord avancer, puis tourner à gauche et ensuite avancer encore sur une courte distance.
Les lignes de ton programme sont exécutées les unes après les autres. La commande forward() met le robot dans l'état « avancer ». delay(2000) indique le temps en millisecondes qui s'écoule avant que le microprocesseur exécute la commande suivante left(). Celle-ci met le robot dans l'état « tourner à gauche ». Pendant les 550 millisecondes suivantes, le robot tourne d'environ 90° vers la gauche. Il avance ensuite pendant 2000 millisecondes avant de recevoir la commande stop().
Nous renonçons à afficher les lignes d'importation pour tous les modèles Maqueen dans chaque exemple de programme.
Si tu utilises le Maqueen Plus V2, la ligne d'importation est :
from mbrobot_plusV2 import *
Si tu utilises le Maqueen Plus V3, la ligne d'importation est :
from mbrobot_plusV3 import *
Exemple 2: Effectuer plusieurs actions simultanément
Bien que le programme suivant soit constitué d'une séquence d'instructions exécutées les unes après les autres, le robot peut effectuer plusieurs actions simultanément. Le robot avance pendant 4 secondes, puis recule pendant 4 secondes. Pendant qu'il recule, il allume et éteint les LED.
Les moteurs et les LED sont commandés par le microprocesseur, qui peut piloter plusieurs actionneurs simultanément. Après avoir reçu la commande backward(), les moteurs restent dans l'état « reculer ».
La commande setLED(1)allume les LED, qui sont ensuite éteintes après 3000 ms par setLED(0).
Après 1000 ms supplémentaires, les moteurs reçoivent la commande stop() et le robot s'arrête.
Sur les modèles Maqueen Plus et Maqueen Plus V3, les LED peuvent également s'allumer dans différentes couleurs (1 : rouge, 2 : vert, 3 : jaune, 4 : bleu, 5 : rose, 6 : cyan, 7 : blanc).
Exemple 3: Suivre un arc de cercle
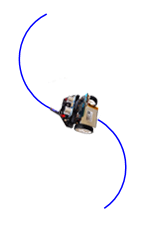
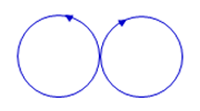
Le robot doit d'abord suivre un arc de cercle vers la gauche pendant 5 secondes, puis un arc de cercle vers la droite pendant 5 secondes, avant de s'arrêter.
Pour suivre un arc de cercle, tu utilises les commandes leftArc(r) et rightArc(r) où le rayon r est exprimé en mètres.
Avec setSpeed(speed), tu peux modifier la vitesse. Le paramètre speed peut prendre une valeur comprise entre 0 et 100. La vitesse par défaut est 50.
Les commandes suivantes sont disponibles pour piloter le robot :
forward()
Avance
backward()
Recule
left()
Tourne à gauche
right()
Tourne à droite
leftArc(r)
Suit un arc de cercle vers la gauche de rayon r
rightArc(r)
Suit un arc de cercle vers la droite de rayon r
stop()
S'arrête
setSpeed(speed)
Définit la vitesse (50 par défaut)
delay(ms)
Reste dans le même état pendant ms millisecondes
setLED(1)
Allume les LED (également 2, 3, 4, 5, 6, 7 pour le Plus V3)
setLED(0)
Éteint les LED
setAlarm(1)
Active un signal sonore.
setAlarm(0)
Désactive le signal sonore
Lorsque tu programmes un robot, tu dois raisonner en termes d'états. La commande forward() met le robot dans un état de déplacement vers l'avant. Pendant que les moteurs restent dans cet état, le microprocesseur peut envoyer des commandes à d'autres actionneurs.
Tu peux interrompre un programme en cours à tout moment en plaçant le petit interrupteur situé à l'arrière du châssis du robot sur « OFF ».
EXERCICES
1.
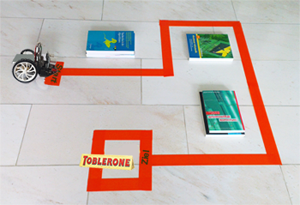
Construis un parcours avec quelques objets et écris un programme permettant au robot de se déplacer du point de départ jusqu'à l'arrivée.
2.
Le robot doit suivre un arc de cercle vers la gauche jusqu'à ce qu'il ait effectué un tour complet. Il doit ensuite suivre un arc de cercle vers la droite pendant la même durée.
3.
La commande setAlarm(1) active une alarme (un signal sonore). setAlarm(0) désactive l'alarme.
Le robot doit d'abord avancer pendant 5000 ms, puis reculer pendant 5000 ms. Pendant qu'il recule, il doit activer l'alarme.
Le programme ci-contre active l'alarme pendant 3000 ms.
from mbrobot import *

setAlarm(1)
delay(3000)
setAlarm(0)
POUR ALLER PLUS LOIN
RGB-LEDs (nur Maqueen PlusV2 und Maqueen PlusV3)
Exemple 4 : Allumer les LED RGB dans différentes couleurs
Les robots Maqueen Plus V2 et Maqueen Plus V3 possèdent quatre LED RGB sur leur face inférieure.Tu peux les faire briller dans différentes couleurs avec la commande setRGB(r, g, b) ,où r représente la composante rouge, g la composante verte et b la composante bleue. La commande. clearRGB() éteint les quatre LED.
Dans ton programme, les LED RGB s'allument d'abord en rouge, puis en vert après 2000 millisecondes, ensuite en bleu et enfin en violet. Les quatre LED sont ensuite éteintes.
Les commandes forward(), left() etc. commandent l'ensemble du système de déplacement, qui est constitué de deux moteurs. Mais tu peux également commander chaque moteur séparément et régler sa vitesse. Avec motL.rotate(speed) , le moteur gauche se met à tourner vers l'avant à la vitesse speed. Pour une valeur positive de speed, le moteur tourne vers l'avant ; pour une valeur négative, il tourne vers l'arrière ; et pour speed = 0, il s'arrête. La commande motR.rotate(speed) fonctionne de la même manière pour le moteur droit.
Exemple 5 : Commander le moteur gauche Le moteur gauche tourne d'abord vers l'avant pendant 3 secondes à la vitesse 50, puis vers l'arrière pendant 2 secondes à la vitesse 30. Il s'arrête ensuite.
Exemple 6 : Allumer et éteindre les LED individuellement
Avec les commandes setLED(1) et setLED(0), tu peux allumer et éteindre les deux LED simultanément.
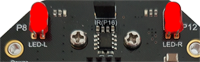
Si tu observes attentivement la carte électronique de ton robot, tu remarqueras que la LED gauche porte l'inscription LED-L et la LED droite l'inscription LED-R.
Tu peux également commander les LED individuellement.
Sur les modèles Maqueen Plus et Maqueen Plus V2, tu peux commander chaque LED avec les instructions suivantes : setLEDLeft(1) allume la LED gauche setLEDLeft(0) éteint la LED gauche setLEDRight(1) allume la LED droite setLEDRight(0) éteint la LED droite
Ton programme allume alternativement une LED et éteint l'autre.
Exemple 7 : Allumer les LED RGB individuellement (uniquement Maqueen Plus V2 et Plus V3)
Avec la commande posRGB(id, r, g, b), tu peux allumer individuellement les LED RGB dans différentes couleurs. Le paramètre id représente le numéro de la LED, r la composante rouge, g la composante verte et b la composante bleue.
Dans ton programme, la première LED s'allume en rouge, la deuxième en vert, la troisième en bleu et la quatrième en jaune. Ensuite, les quatre LED sont éteintes. Cette opération est répétée trois fois.
Fais tourner les deux moteurs vers l'avant à la même vitesse pendant 4000 millisecondes.
5.
Fais tourner le moteur gauche vers l'avant et le moteur droit vers l'arrière pendant 4 secondes.
6.
Comment dois-tu commander les moteurs gauche et droit pour que le robot suive un arc de cercle vers la gauche pendant 4 secondes ?
7.
Complète l'exemple 3 de manière que la LED gauche s'allume lorsque le robot suit un arc de cercle vers la gauche. Lorsqu'il suit un arc de cercle vers la droite, la LED droite doit s'allumer et la LED gauche doit s'éteindre.
8.
Uniquement pour Maqueen Plus V2 et V3.
Allume les LED RGB dans différentes couleurs pendant les déplacements du robot :
Lorsqu'il avance, toutes les LED doivent être vertes.
Lorsqu'il recule, toutes les LED doivent être rouges.
Lorsqu'il tourne à gauche, les deux LED de gauche doivent être jaunes.
Lorsqu'il tourne à droite, les deux LED de droite doivent être violettes.