| |
Exemple 1: Tester la pince robotique
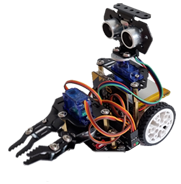
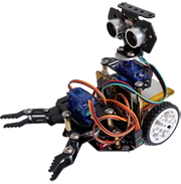
Le servomoteur actionne simultanément les deux bras de la pince. La commande
setServo("S1", 60)
place la pince en position ouverte, tandis que la commande
setServo("S1", 95)
tpermet au robot de saisir des objets. Tu devras éventuellement ajuster les angles.
|
|
|
|
|
from mbrobot import *
#from mbrobot_plus import *

setServo("S1", 95)
delay(1000)
setServo("S1", 60)
delay(1000)
setServo("S1", 95)
Exemple 2: Saisir un objet
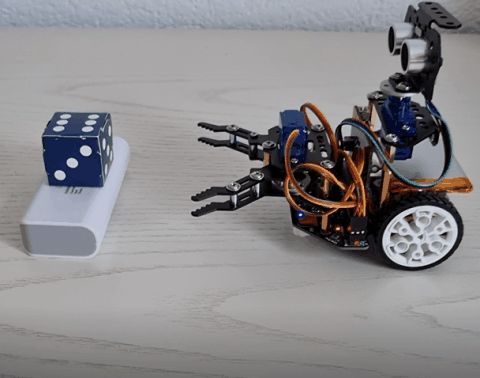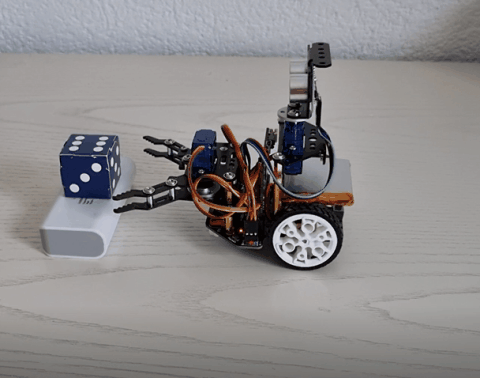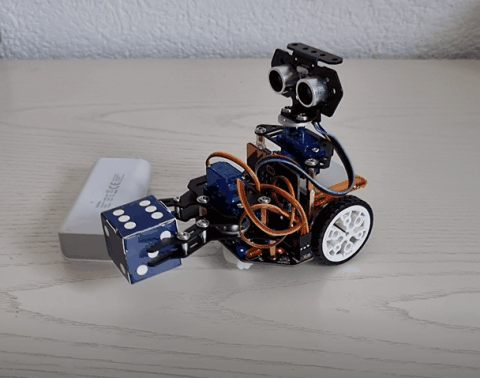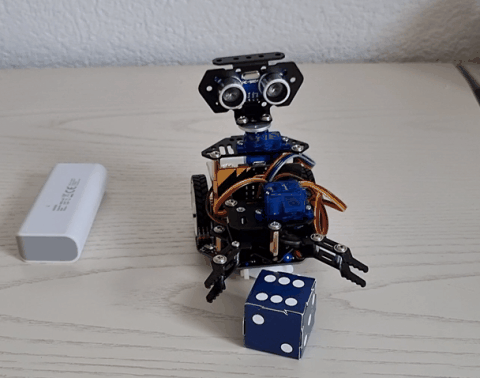
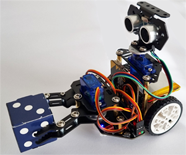
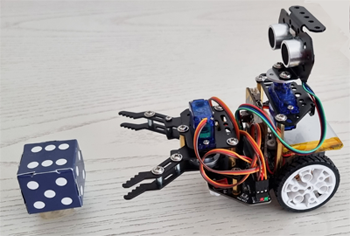
Le robot se dirige vers un objet situé à une courte distance devant lui, le saisit avec sa pince, recule sur une courte distance, tourne à gauche et dépose l'objet à un nouvel emplacement (comme dans la vidéo ci-dessus). |
|
|
|
from mbrobot import *
#from mbrobot_plus import *

setServo("S1", 95)
delay(1000)
setServo("S1", 60)
forward()
delay(1000)
stop()
setServo("S1", 95)
backward()
delay(500)
left()
delay(700)
stop()
setServo("S1", 60)
Exemple 3: Positionner la pince robotique à l'aide du capteur à ultrasons
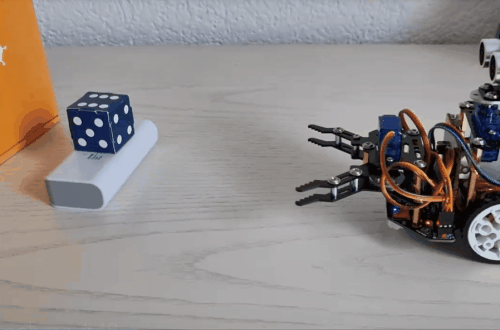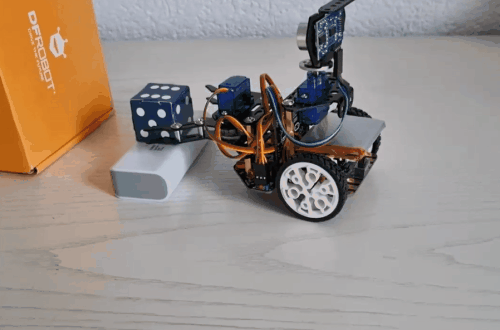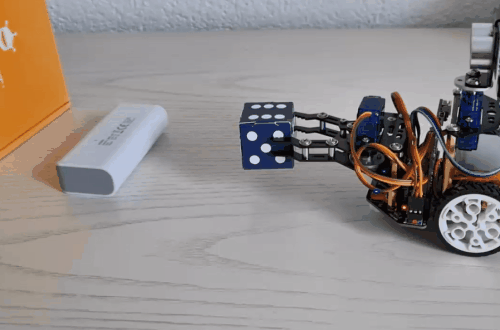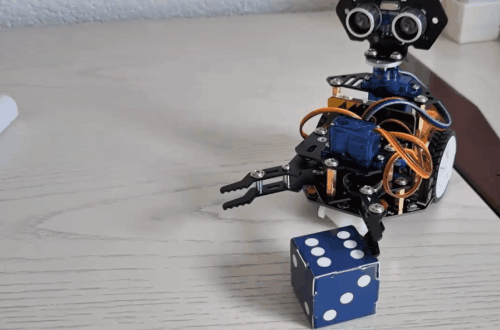
Dans l'exemple 2, le robot démarre toujours à la même distance de l'objet et la durée de son déplacement vers l'avant est déterminée par une temporisation (delay(1000)). Grâce à un capteur à ultrasons, le robot peut déterminer lui-même la position correcte. Le robot avance jusqu'à ce que la distance qui le sépare de l'objet ou d'un mur situé derrière celui-ci soit inférieure à 20 cm. Il saisit alors l'objet avec sa pince robotique et le transporte ailleurs (comme dans la vidéo ci-dessous).
|
from mbrobot import *
#from mbrobot_plus import *

setServo("S1", 60)
forward()
repeat:
    d = getDistance()
    print(d)
    if d < 20:
        stop()
        delay(500)
        setServo("S1", 95)
        delay(500)
        backward()
        delay(2500)
        left()
        delay(700)
        stop()
        setServo("S1", 60)
    delay(100)
La distance jusqu'au mur est mesurée toutes les 100 millisecondes dans une boucle repeat « infinie ». Lorsque cette distance devient inférieure à 20 cm, le robot s'arrête et saisit l'objet avec sa pince robotique.
Exemple 4: Faire pivoter le capteur à ultrasons à l'aide d'un servomoteur
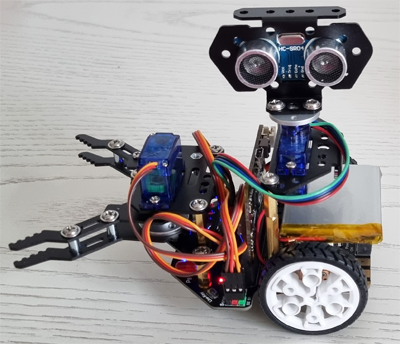
Conformément aux instructions de montage ci-dessus, le capteur à ultrasons est fixé sur un deuxième servomoteur. Celui-ci est branché sur le port S2. Tu peux utiliser ce capteur à ultrasons orientable pour rechercher des objets (exercice 3) ou pour permettre au robot de suivre un mur en maintenant une distance déterminée (exercice 4).
|
from mbrobot import *
#from mbrobot_plus import *

setServo("S2", 90)
delay(2000)
setServo("S2", 0)
delay(2000)
setServo("S2", 90)
delay(2000)

angle = 90
while angle >= 0:
    setServo("S2", angle)
    delay(500)
    angle = angle - 10

angle = 0
while angle <= 90:
    setServo("S2", angle)
    delay(500)
    angle = angle + 10
Ce programme montre comment utiliser un deuxième servomoteur pour faire pivoter le capteur à ultrasons de sa position frontale vers une position parallèle à la direction de déplacement du robot. Le mouvement s'effectue d'abord en une seule étape, puis progressivement par petits angles.
|